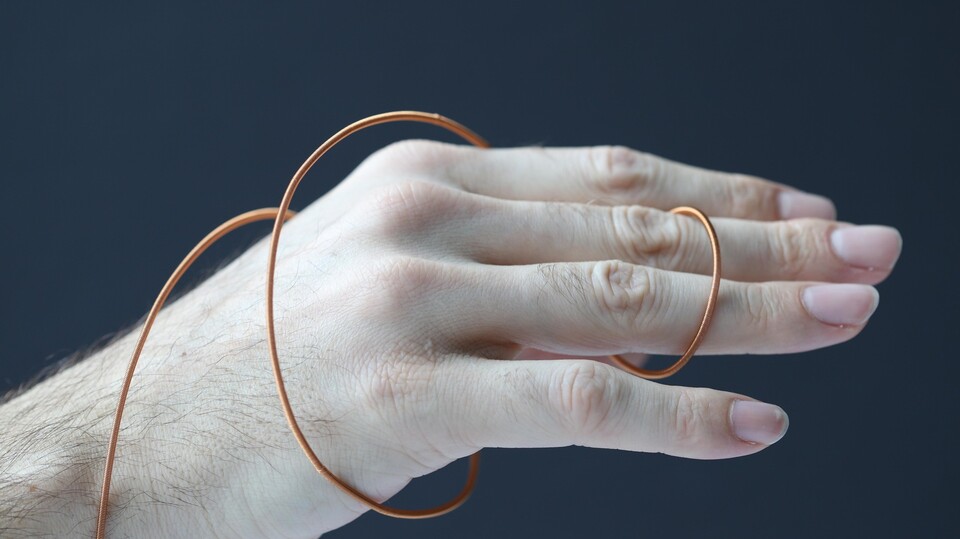
모터라고 하면, 사람들은 으레 금속 케이스에 부품이 빽빽이 들어찬, 단단하고 무거운 기계를 떠올릴 것이다. 그런데 최근 스위스의 한 연구팀이 겉보기에 실과 별로 다르지 않고 유연하게 구부러져 옷 사이로 집어넣을 수도 있는 모터를 개발해 관심을 끈다.
딱딱한 외장도 톱니바퀴도 갖지 않은 한 가닥의 실이 도대체 어떻게 물건을 움직일 수 있을까? 그 원리에는 몸에 착용하는(웨어러블) 로봇 분야의 오랜 고민을 해결할 실마리가 담겨 있다고 과학 매체 Eurek Alert가 소개한다.
스위스 로잔연방공과대학교(EPFL) 등의 연구팀이 이루어낸 이번 연구 성과는 과학 학술지 ‘Advanced Materials’에 상세히 게재돼 있다.
들어올리기, 밀기, 당기기와 같은 일상 동작의 대부분은 회전이 아니라 직선 운동으로 이루어진다. 하지만 몸에 착용하는 로봇으로 이 움직임을 구현하는 것은 오랫동안 해결되지 않은 과제였다. 직선 운동을 구현할 정도로 힘이 강한 모터는 단단한 기어와 변속기 등 부피가 큰 부품이 필요한 경우가 많기 때문이다.
옷 안에 기어박스를 장착하는 일은 어떻게 생각해도 편하다고는 할 수 없다. 그래서 개발된 것이 부드러운 소재로 움직이는 ‘인공 근육(artificial muscles, 소프트 액추에이터)’이다. 다만 인공 근육이 움직일 수 있는 범위는 소재가 얼마나 늘어나고 줄어들고 구부러지는지에 따라 결정된다. 그래서 움직일 수 있는 거리가 짧아져, 힘과 움직이는 거리를 두고 고민하게 됐다. 즉, 딱딱하고 강한 모터인지 아니면 부드럽지만 움직임이 제한된 인공 근육인지, 둘 중 하나를 선택하는 것이다.
이 벽에 도전한 곳이 EPFL 연구팀이다. 이 팀은 앞서 2023년에 세계 최초로 실 모양의 펌프를 발표한 바 있다.
이 펌프는 부드러운 관 안에서 액체의 압력과 흐름을 스스로 만들어내며, 스마트 의류(전자 기능이 내장된 옷)에 꿰매면 체온 조절이나 촉각 재현, 신체를 보조하는 장치의 동력으로 사용할 수 있는 것이다.
연구팀이 이번에는 한 걸음 더 나아가 전기를 직접 움직임으로 바꾸는 실 모양의 모터 ‘파이버 모터(Fiber Motor)’를 완성했다.
파이버 모터의 두께는 약 1~3밀리미터(mm)로, 외관상으로는 마치 한 가닥의 실과 같다. 그 핵심은 두께가 다른 두 개의 중공(中空, 속 빈) 섬유를 가는 쪽을 굵은 쪽 안으로 통과시켜 같은 축에 겹쳐 놓는 것이다.
각 섬유에는 절연된 구리선 전극이 나선 모양으로 촘촘히 감겨 있다. 이 구리 선은 사람 머리카락보다 약간 굵다.
전극에 전압을 가하면 섬유 사이에 정전기력이 작용한다. 겨울에 스웨터를 벗은 뒤, 머리카락이 옷에 살포시 끌리는 힘이다. 이 힘이 내부와 외부 섬유 전극을 정확히 맞닿는 위치로 여러 번 반복해서 끌어당긴다. 그때마다 내부 섬유가 외부 섬유 사이를 미끄러지며, 마치 망원경이 늘었다 줄었다 하는 것처럼 움직인다.
움직임은 한 걸음씩 진행되는 스텝식으로, 앞뒤로 모두 움직일 수 있으며, 빠르다. 즉, 이 실은 정전기로 내부 섬유를 한 걸음씩 끌어내는, 늘었다 줄었다 하는 모터인 것이다.
이 구조의 강점은 움직일 수 있는 거리가 소재의 신축성에 제한받지 않는다는 점이다.
내부 섬유는 외부 안을 미끄러지듯 움직일 뿐이므로, 움직일 수 있는 거리를 결정하는 것은 섬유 자체의 길이뿐이다. 실을 길게 하면 그만큼 더 긴 거리를 움직일 수 있다는 의미다.
낼 수 있는 힘은 움직인 거리에 영향을 받지 않는다. 게다가 이 모터는 영구자석을 사용하지 않아 전류가 흐를 때 발생하는 발열도 없앴다.
연구팀은 이러한 특징을 바탕으로 기존 모터를 대체할 수 있는 적당한 선택지가 될 것으로 기대한다.
이 실은 움직일 때 소음이 없고 가벼운 것도 특징인데, 또 하나 중요한 특성이 있다. 기어와 변속기가 없어 외부에서 반대 방향의 힘이 가해져도 억지로 저항하지 않고, 그 힘에 따라 안전하게 움직이는 것이다.
이 특성을 ‘역 구동성(backdriveable)’이라고 한다. 예를 들어 착용자가 예상치 못한 움직임을 하거나 모터가 움직이는 방향과 반대로 몸을 움직여도 섬유는 굳지 않고 서로 스치듯 미끄러질 뿐이다. 인체에 착용하는 기계에 있어 이 ‘거스르지 않는’ 특성은 사람과 로봇의 안전에 중요한 요소다.
연구팀은 이러한 특성 덕분에 기존 모터보다 사람의 움직임에 자연스럽게 맞출 수 있다고 설명한다.
그렇다면 실 모터는 어느 정도의 힘을 낼 수 있을까.
실험에서는 한 개의 파이버 모터가 약 75그램(g)에 해당하는 하중을 움직이지 않고 지탱할 수 있었다. 4개를 묶으면 46그램의 바 초콜릿을 들어 올릴 정도의 힘을 만들어냈다. 4개 다발에서, 힘줄로 움직이는 구조의 로봇 손가락을 구부리는 데에도 성공했다. 다발의 개수를 늘리면 더 큰 힘으로 확장할 수 있다고 한다.
연구팀은 이끄는 허버트 셰어(Herbert Shea)는 “우리의 파이버 모터는 섬유 형태를 한 최초의 슬라이드 방식 모터”라며 “소프트 로봇 장치를 움직일 수 있을 정도의 힘을 만들어내면서, 조용하고 유연하며 양방향으로 움직일 수 있다”라고 설명한다.
연구팀은 이미 무릎 형태의 시제품 의류에 파이버 모터를 장착했다. 가늘고 가벼워서, 딱딱한 모터 하나에 힘을 집중하는 형태가 아니라 옷 전체에 흩뿌려 사용하는 방법을 검토하고 있다고 한다. 또한 향후 재료를 개선하여 성능과 내구성을 높여 나갈 계획이다.