손가락 센서로 명령 전달하고 영상·압력 정보로 작업 상태 확인
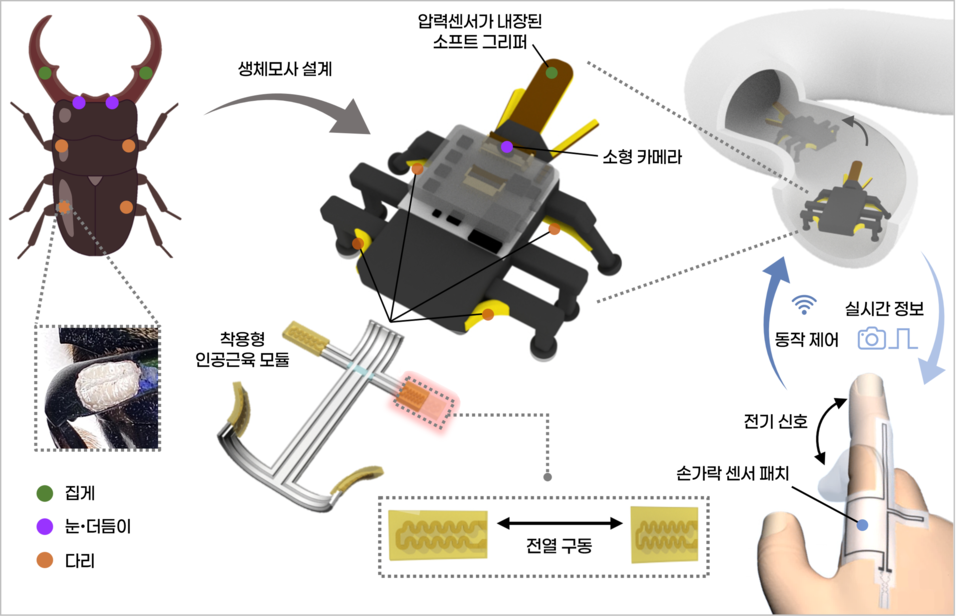
사람의 손가락 움직임만으로 작은 로봇을 움직이고, 카메라 영상과 촉각 정보를 활용해 물체를 집어 옮길 수 있는 기술이 개발됐다. 생물의 움직임을 모방한 인공근육과 시각·촉각 센서를 하나의 시스템에 결합한 것으로, 사람이 직접 들어가기 어려운 좁은 공간에서 원격 작업을 수행하는 데 활용될 전망이다.
KAIST는 신소재공학과 김상욱 교수 연구팀이 미국 캘리포니아공과대학교(칼텍) 웨이 가오 교수팀, 싱가포르 난양공과대학교(NTU) 히로타카 사토 교수팀과 공동으로 소형 소프트로봇 ‘비틀봇(BeetleBot)’을 개발했다고 13일 밝혔다. 연구 결과는 국제 학술지 ‘사이언스 어드밴시스(Science Advances)’에 2026년 8월 19일 게재됐다.
이번 연구의 핵심은 로봇의 이동과 물체 조작, 주변 환경 인식, 사용자 제어를 하나로 연결한 데 있다. 기존 소프트로봇은 유연한 소재를 활용해 좁은 공간에서도 움직일 수 있지만, 구동 장치와 센서, 제어 시스템을 소형 기기에 통합하는 데 한계가 있었다.
연구진은 딱정벌레의 다리 근육과 관절 구조를 분석해 로봇 설계에 적용했다. 열을 가하면 수축하는 액정탄성체(LCE)를 3차원(3D) 프린팅 방식으로 제작해 인공근육을 구현하고, 전기 가열 모듈을 결합했다. 각 근육의 작동 시점과 순서를 조절해 로봇이 앞으로 이동하거나 방향을 바꿀 수 있도록 했다.
물체를 잡는 장치에는 딱정벌레의 큰턱 구조를 본뜬 소프트 그리퍼를 적용했다. 인공근육의 수축으로 집게가 움직이며, 압력센서는 물체와 맞닿을 때 발생하는 힘을 감지한다. 물체가 센서를 누르면 내부 전극 사이의 간격과 전기적 특성이 변하는 원리를 활용해 접촉 여부와 상태를 파악할 수 있다.
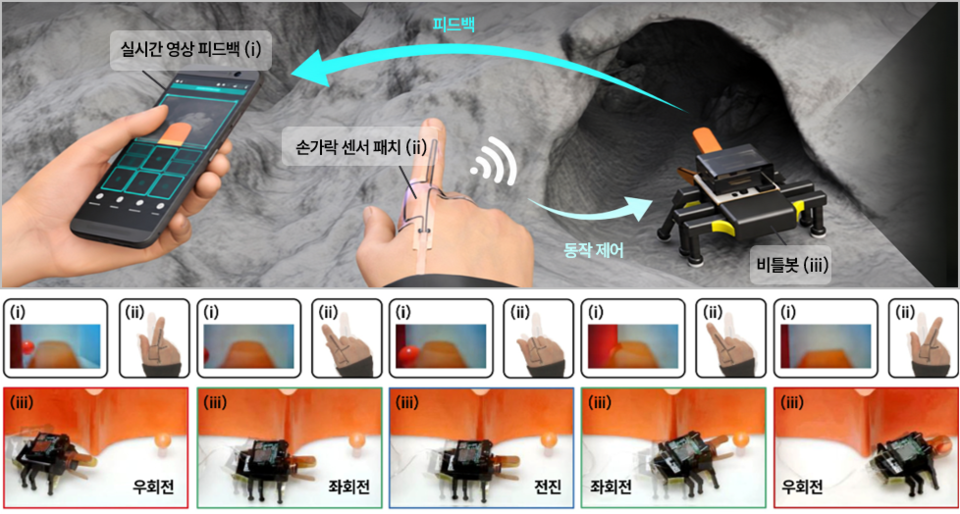
사용자 조종에는 손가락에 부착하는 신축성 센서 패치가 활용된다. 손가락을 굽히거나 펴면 패치 내부 탄소나노튜브(CNT)의 전도 경로가 달라지고, 이에 따라 전기저항이 변한다. 시스템은 이 신호를 전진과 좌·우회전, 물체 집기 등 네 가지 명령으로 변환한 뒤 블루투스를 통해 로봇에 전달한다.
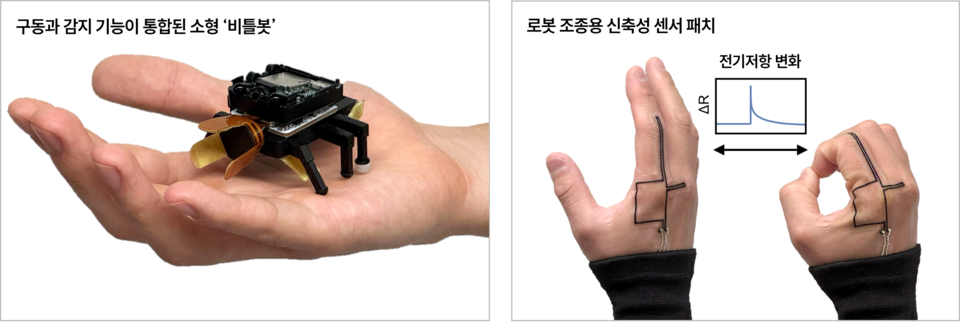
로봇은 명령을 수행하는 데 그치지 않고 작업 상황도 사용자에게 전달한다. 탑재된 소형 카메라가 주변 영상을 제공하고, 압력센서는 집게와 물체의 접촉 정보를 보낸다. 사용자는 이를 확인해 다음 동작을 결정하고 다시 명령을 내릴 수 있다. 연구진은 이처럼 사용자 명령과 로봇의 감각 정보가 양방향으로 오가는 제어 체계를 구현했다.
실험에서는 비틀봇이 장애물을 피하면서 목표 물체에 접근한 뒤 이를 집어 운반하는 동작을 시연했다. 인공근육을 이용한 이동 기능과 물체 조작, 시각·촉각 기반 감지, 원격 조종을 연계해 소형 소프트로봇의 작업 능력을 확인했다는 설명이다.
연구진은 이번 기술이 협소한 장소의 탐사나 소형 물체 회수, 산업 설비 점검 등 원격 작업 분야에 적용될 가능성이 있다고 보고 있다. 다만 실제 산업 현장에서 활용하려면 인공근육의 반응 속도와 에너지 효율을 높이고 전원 공급 체계를 개선하는 한편, 다양한 환경에서 성능과 신뢰성을 검증해야 한다.
김상욱 KAIST 교수는 인공근육의 구동과 감각 기능, 사용자 제어를 통합해 소프트로봇의 활용 범위를 넓혔다는 점에 의미가 있다고 밝혔다. 제1저자인 김인호 성균관대 화학과 교수도 로봇이 감지한 정보를 사용자의 후속 조작에 반영하는 양방향 피드백이 이번 연구의 주요 특징이라며, 향후 구동 효율과 감각 기반 제어 기술을 개선해 다양한 환경에서 활용할 수 있도록 발전시키겠다고 설명했다.
한편 김인호 교수는 연구 당시 칼텍에서 박사후연구원으로 재직했으며, KAIST 신소재공학과에서 박사학위를 받았다. 이번 논문에는 김 교수가 제1저자로 참여했고, 김상욱 교수와 웨이 가오 교수가 공동 교신저자로 이름을 올렸다.