로봇 파운데이션 모델·촉각센싱·자율주행 등 기술 시연 … 산업화 협력 확대
국내 연구진이 인공지능(AI)이 현실 세계를 인식하고 스스로 판단해 움직이는 차세대 피지컬AI 핵심기술을 대거 공개한다.
휴머노이드와 자율주행, 로봇손, 자율비행 등 다양한 분야의 연구성과를 선보이며 국내 로봇지능 기술의 경쟁력을 끌어올린다는 구상이다.
한국전자통신연구원(ETRI)은 오는 5일 경기도 고양시 킨텍스 제1전시장 209호에서 'ETRI 피지컬AI 플레이그라운드' 기술 발표회를 개최한다고 4일 밝혔다.
이번 행사는 ETRI가 추진 중인 AI와 로봇 융합 연구성과를 산업계와 학계, 연구기관에 소개하고 기술 이전과 공동연구, 사업화로 이어지는 협력 기반을 마련하기 위해 기획됐다.
행사에서는 총 10개 기술 발표와 2개 초청 강연이 진행된다.
피지컬AI는 디지털 환경에서 텍스트와 이미지 등을 생성하는 기존 AI와 달리 실제 공간의 사물과 상황을 인식하고 판단해 물리적인 행동으로 연결하는 기술이다.
로봇과 자율주행차, 스마트공장 등 다양한 산업 분야에서 활용 가능성이 커지면서 글로벌 기술 경쟁도 본격화하고 있다.
특히 로봇이 정해진 동작을 반복하는 수준에서 벗어나 낯선 환경과 새로운 작업에도 스스로 대응하도록 하는 로봇지능 확보가 핵심 과제로 떠오르고 있다.
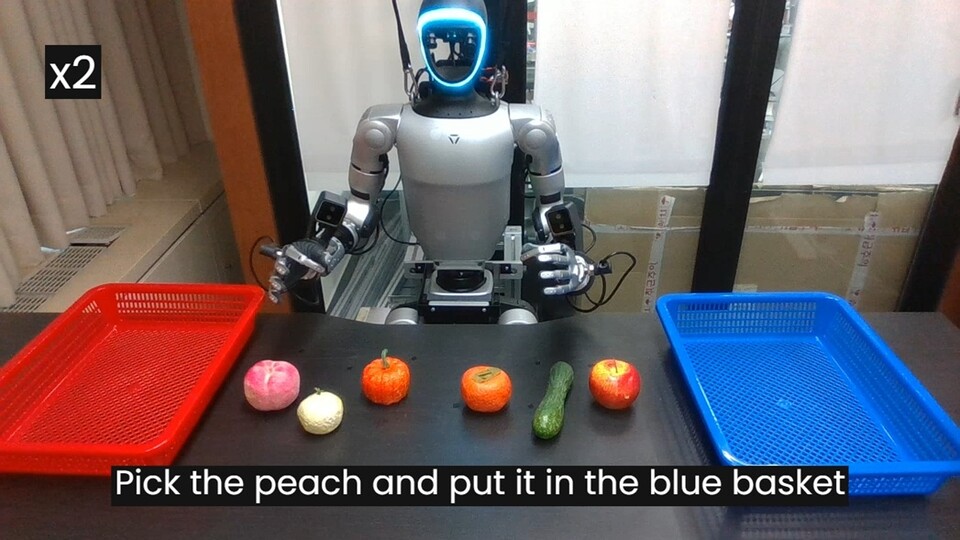
이 과정에서 주목받는 기술이 로봇 파운데이션 모델(RFM)이다.
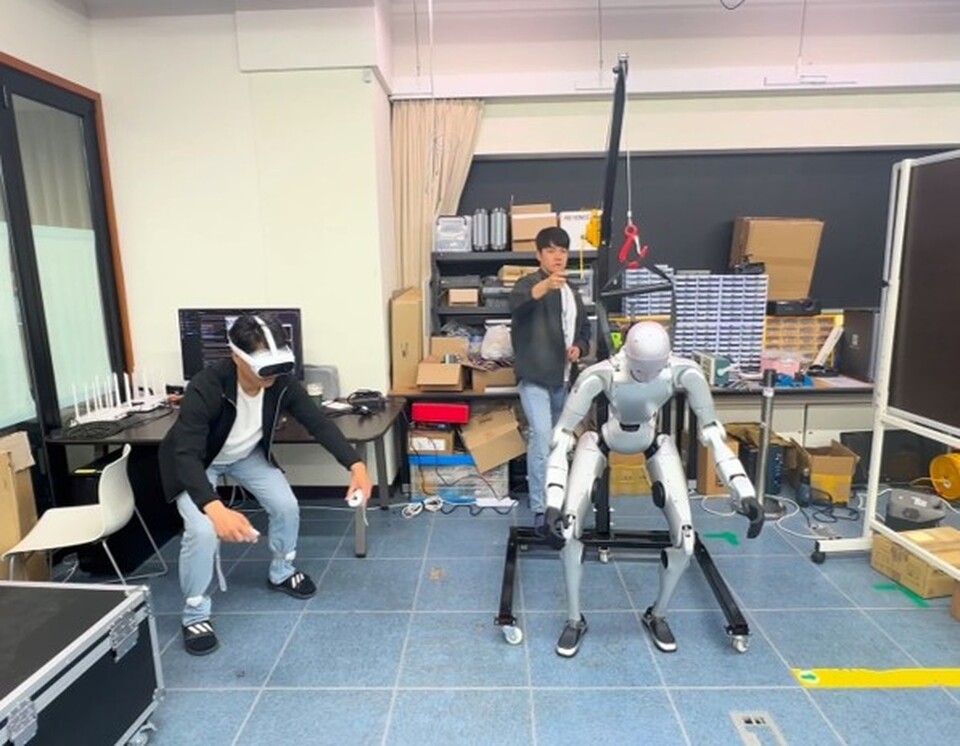
대규모 로봇 작업 데이터를 학습해 다양한 환경과 작업에 범용적으로 대응할 수 있도록 하는 AI 모델로, 로봇의 자율성과 활용 범위를 확대하는 기반 기술로 꼽힌다.
ETRI는 이러한 산업 변화에 대응해 로봇지능을 피지컬AI 분야의 핵심 연구 방향으로 설정하고 관련 기술 개발을 강화할 방침이다.
이번 발표회에서는 로봇의 연산 효율을 높이는 기술부터 실제 작업 수행 능력을 개선하는 연구까지 폭넓은 성과가 소개된다.
사족보행로봇에 적용하는 AI-SBC 모델 'OmniCore'는 고성능 컴퓨팅 장비에 의존하던 로봇 AI를 손바닥 크기의 소형 컴퓨터에서도 효율적으로 구동할 수 있도록 최적화한 기술이다.
ETRI는 이를 안내견 로봇에 적용한 협력 사례도 공개한다.
로봇학습데이터 허브 'ROJI-Hub'도 주요 기술로 소개된다.
컵 쌓기와 물체 옮기기 등 14만 개의 로봇 작업과 관련한 140만 건 이상의 수행 영상 데이터를 구축했으며, 로봇이 필요한 동작을 학습할 수 있도록 데이터를 검색하고 활용하는 기능을 제공한다.
사람의 손처럼 촉각을 감지하는 로봇핸드 기술도 공개된다.
전자피부 기반 촉각센싱을 통해 물체를 섬세하게 조작하고 사람과의 접촉 상황에서도 안전하게 상호작용할 수 있도록 하는 것이 특징이다.
웨어러블 슈트에 적용하는 초경량 AI 제어 모델은 소형 컴퓨터에서 AI를 직접 구동해 사람의 움직임을 예측하고 보조력을 제공하는 기술이다.
별도의 대형 연산장치에 의존하지 않고도 자연스러운 동작 지원이 가능하도록 설계됐다.
자율주행 분야에서는 비와 눈, 안개 등 악천후와 조명 변화, 비정형 도로에서도 여러 센서 정보를 종합해 안정적인 주행을 구현하는 기술을 선보인다.
자율비행 기술은 재난·실종자 수색 분야의 활용 가능성을 보여준다.
여러 대의 드론이 숲과 같은 복잡한 환경에서 장애물을 스스로 회피하면서 실종자를 탐지하고, 수색 지역을 3차원 지도로 구현하는 방식이다.
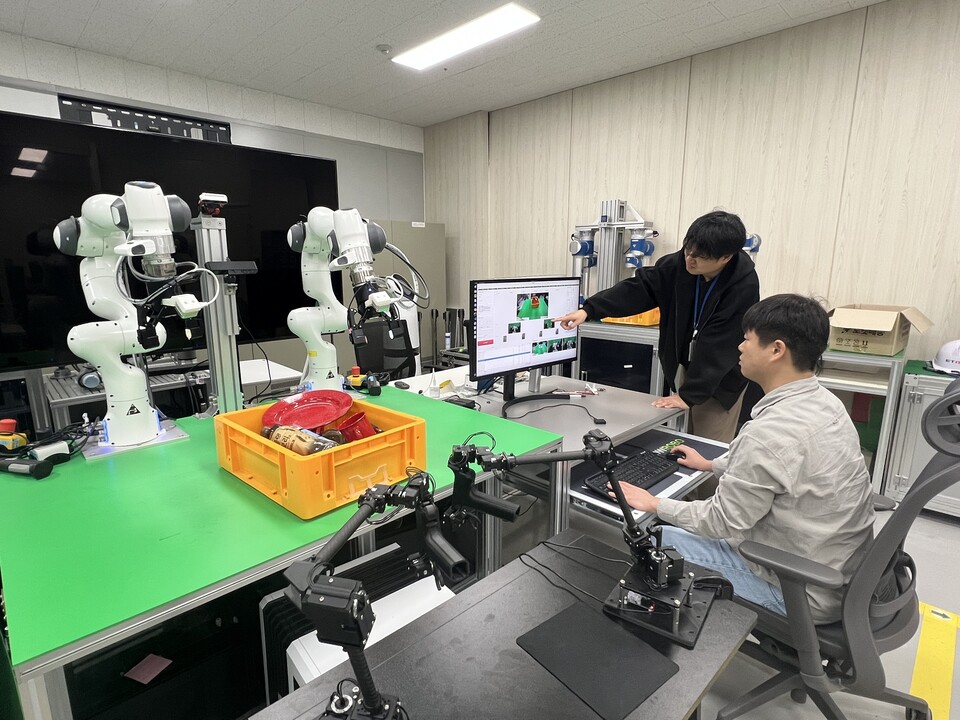
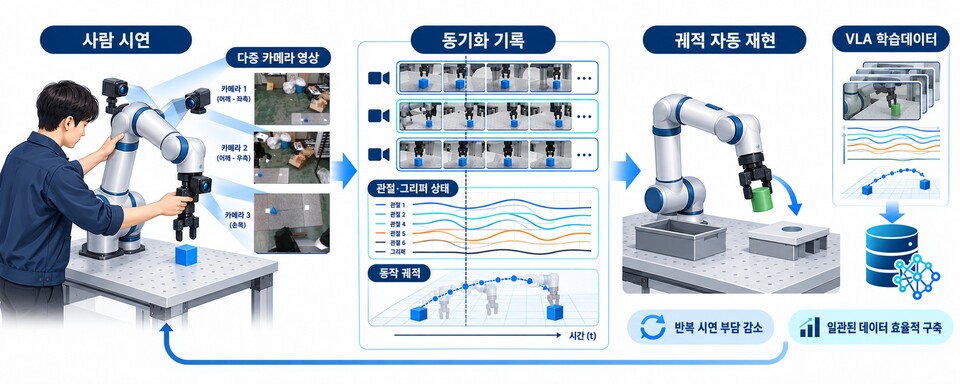
로봇 학습을 위한 시연데이터 확보 기술도 공개된다.
다중 카메라 영상과 로봇 관절 및 그리퍼 정보를 초당 30회 수집하고, 데이터 간 시간 오차를 25ms 이내로 맞춰 정밀한 학습 데이터를 확보하는 것이 핵심이다.
로봇이 기록된 동작 경로를 자동으로 재현해 추가 데이터를 수집할 수 있어 반복적인 시연 부담도 줄일 수 있다.
휴머노이드 로봇 파운데이션 모델은 고수준 작업을 이해하는 기능과 실시간 정밀 제어 기능을 분리한 구조가 특징이다.
두 기능을 독립적으로 운영할 수 있어 통신 지연이 발생하더라도 로봇의 안정적인 동작을 유지하도록 설계됐다.
자연어 기반 로봇 작업 계획 기술은 사용자가 "식탁 좀 치워줘"라고 지시하면 로봇이 작업 순서를 스스로 구성하고 주변 상황이 달라져도 계획을 수정해 대응하도록 지원한다.
사람과의 상호작용을 위한 기술도 소개된다.
휴머노이드와 가상 에이전트가 대화할 때 발화 내용에 어울리는 몸짓을 생성하고, 상대방의 말을 들을 때는 고개를 끄덕이는 등 자연스러운 반응을 구현하는 기술이다.
초청 강연에서는 KAIST 유지환 교수가 소프트 로봇의 펼침 동작을 활용한 자동 착용형 의복 기술을 소개한다.
유지환 교수 연구팀은 앞서 2026년 IEEE 국제 로봇 및 자동화 학회(ICRA 2026)에서 로봇 분야 학술지 'Robotics and Automation Letters(RA-L)' 최우수 논문상을 수상했다.
ETRI 윤우한 책임연구원은 시각장애인의 보행을 지원하는 안내견 로봇 연구 'SA-VLM V2'를 발표한다. 카메라 영상과 목적지 정보를 AI로 분석해 보행 가능 여부를 판단하고 장애물과 이동 방향을 간결한 문장으로 안내하는 기술이다.
유원필 ETRI 피지컬AI연구소장은 "피지컬AI는 인공지능이 디지털 공간을 넘어 현실 세계를 이해하고 직접 행동하며 사람과 상호작용하는 새로운 기술혁신의 출발점"이라며 "이번 발표회를 통해 로봇지능 연구성과를 산업계와 공유하고 산·학·연 협력을 확대해 대한민국 피지컬AI 기술의 글로벌 경쟁력을 높이는 계기가 되길 기대한다"고 말했다.
이번 발표회는 국내 피지컬AI 연구가 개별 로봇의 동작 제어를 넘어 데이터 학습과 환경 인식, 자율 판단, 인간과의 상호작용을 아우르는 방향으로 진화하고 있음을 보여준다는 점에서 의미가 있다.
특히 연구성과를 산업계와 공유하고 실증 및 사업화 기회를 모색한다는 점에서 국내 로봇 산업의 기술 경쟁력 확보에도 관심이 쏠린다.